 Przez
Odkrywanie współpracy człowieka z robotem pod wodą: Innowacje z Laboratorium MIT Lincoln
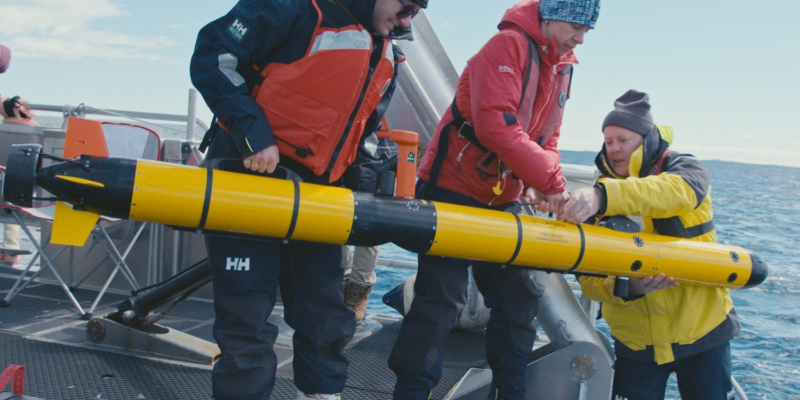
Kiedy na wyspie dochodzi do przerwy w dostawie prądu, tradycyjne metody lokalizowania uszkodzenia podwodnego kabla energetycznego mogą stanowić spore wyzwanie. Wcześniej wymagało to wyciągnięcia całej linii na powierzchnię lub użycia zdalnie sterowanych pojazdów podwodnych (ROV) do jej skanowania. A co, gdyby istniało bardziej inteligentne podejście? Projekt prowadzony przez MIT Lincoln Laboratory bada tę możliwość, skupiając się na zaprojektowaniu autonomicznego pojazdu podwodnego (AUV), który może sporządzić mapę linii i zidentyfikować miejsce uszkodzenia.
Nowe podejście do misji podwodnych
Ten pionierski projekt stanowi część finansowanego ze środków własnych programu badań i rozwoju poświęconego systemom autonomicznym, realizowanego przez MIT Grupa zaawansowanych systemów i technologii podwodnych. Jego misją jest optymalizacja misji morskich dla amerykańskiego wojska, począwszy od inspekcji i naprawy infrastruktury krytycznej po działania poszukiwawczo-ratownicze, wejście do portu i operacje przeciwminowe. Wszystko to dzięki skutecznemu połączeniu mocnych stron ludzi i robotów.
Jednak idealna interakcja między człowiekiem a robotem pod wodą nadal stanowi poważne wyzwanie. “Nurkowie i autonomiczne pojazdy podwodne (AUV) zazwyczaj w ogóle nie współpracują ze sobą pod wodą” – mówi kierowniczka badań Madeline Miller. Zadania takie jak naprawa podwodnej infrastruktury czy dezaktywacja min zazwyczaj wymagają udziału człowieka, ponieważ nawet zdalnie sterowane pojazdy podwodne (ROV) nie dorównują ludzkiej zręczności. Trudne warunki utrudniają ludziom szybkie poruszanie się i wykonywanie skomplikowanych obliczeń umysłowych, pomimo ich doskonałych zdolności rozpoznawania obiektów. Roboty, choć nie są zwinne, charakteryzują się większą mocą obliczeniową, szybką mobilnością i większą wytrzymałością.
Aby pogodzić zdolności człowieka i robota, Miller i jej zespół opracowują sprzęt i algorytmy do podwodnej nawigacji i percepcji. Nurkowie często mają tylko kompas do orientacji i liczą swoje kopnięcia, aby śledzić odległość. Wczesna orientacja może być trudna w mętnych warunkach. Roboty muszą dokładnie postrzegać swoje otoczenie, aby pomagać nurkom, ale czujniki optyczne zmagają się z ciemnością i zmętnieniem wody. Czujniki akustyczne generują nieprecyzyjne obrazy, podkreślając jedynie kształty i cienie.
Innowacje na horyzoncie
Pomimo tych wyzwań, zespół z zapałem poszukuje rozwiązań dla nawigacji i percepcji w nieznanych podwodnych lokalizacjach. Wdrożyli oni prace prowadzone przez Grupa robotyki morskiej MIT, prowadzony przez John Leonard, w celu opracowania algorytmów promujących współpracę nurka z pojazdem AUV. Algorytmy te zostały zaimplementowane w odpowiednim AUV i wypróbowane w praktycznych warunkach oceanicznych, przy użyciu łodzi pomocniczej jako surogatu nurka przed przystąpieniem do pracy z rzeczywistymi nurkami.
Wczesne testy wykazały, że prądy oceaniczne wymagają większych możliwości wykrywania. Pojazd musi często określać zasięg do nurka, aby uzyskać skuteczne oszacowanie pozycji w czasie. Rzeczywiste siły oceaniczne komplikują jednak optymalizację.
Zespół pracuje obecnie nad klasyfikatorem AI do przetwarzania danych optycznych i sonarowych w trakcie misji, wzywając człowieka do niepewnych klasyfikacji. Ta pętla sprzężenia zwrotnego wymaga podwodnego modemu akustycznego do komunikacji nurek-AUV. Komunikacja podwodna stanowi jednak wyzwanie ze względu na ograniczoną szybkość transmisji danych, co zmusza zespół do zbadania technik kompresji danych w ramach tych ograniczeń.
Przeprowadzono szeroko zakrojone testy z udziałem nurków w różnych miejscach wzdłuż wybrzeża Nowej Anglii, w tym na otwartym morzu w pobliżu Portsmouth w stanie New Hampshire. Zespół wykorzystał sprzęt Uniwersytetu w New Hampshire Gulf Surveyor oraz Gulf Challenger nadmorskie statki badawcze jako substytuty nurków. Wreszcie, zeszłego lata przeprowadzono testy sprzętu z udziałem prawdziwych nurków na Uniwersytecie Technologicznym w Michigan Centrum Badań Wielkich Jezior.
Ponieważ ten przełomowy projekt zbliża się do końca, zespół ma nadzieję na pozyskanie zewnętrznego sponsora, który będzie kontynuował ich wysiłki i przekaże ich pracę partnerom wojskowym lub komercyjnym. Zadanie jest ogromne, ponieważ nasz współczesny świat w dużej mierze opiera się na podwodnych kablach telekomunikacyjnych i energetycznych. Ochrona tych kabli przed zakłóceniami i utrzymanie strategicznej przewagi USA pod wodą wymaga połączenia wysokiej jakości sztucznej inteligencji i ludzkich zdolności.
Jeśli Twoja firma bada automatyzację AI, odwiedź stronę implementi.ai aby odkryć potencjalne możliwości. Więcej informacji na temat tego niesamowitego badania można znaleźć w oryginalnym artykule na stronie MIT News.


